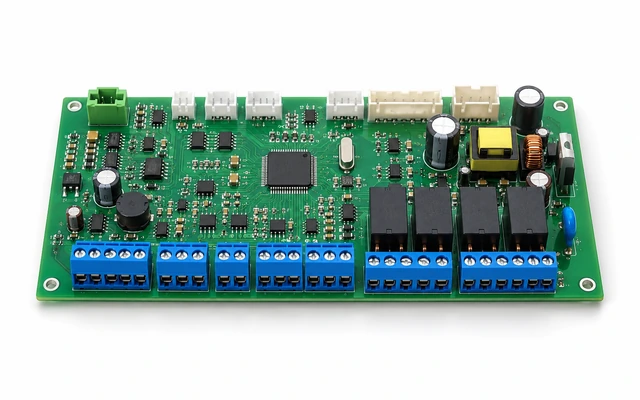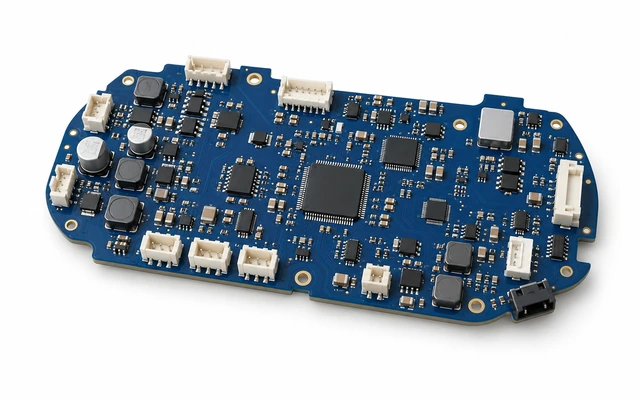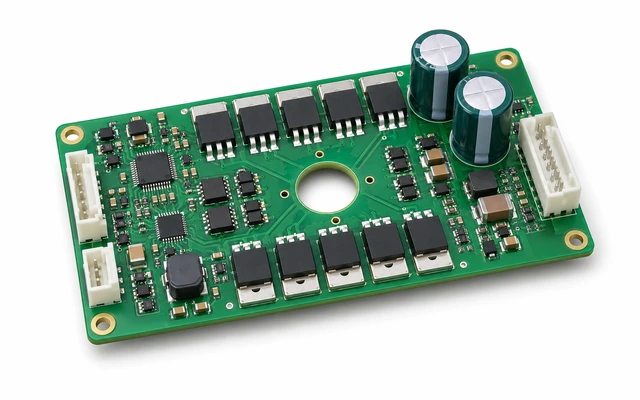
案例参考
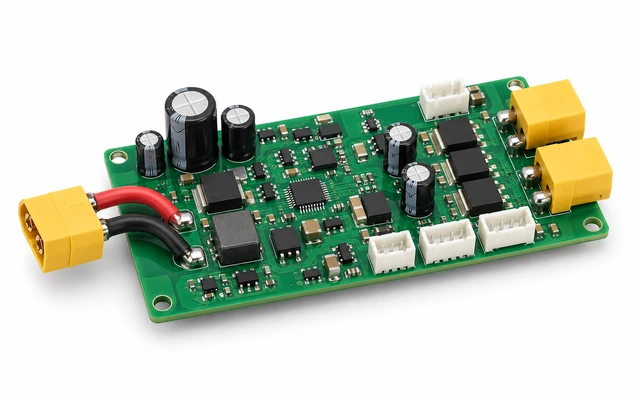
可参考机器人直线关节的板卡任务、接口组成和伺服驱动、编码器和制动器接口。
PCBA加工 · 电子装联
该机器人直线关节板卡主要驱动直线执行机构并采集位置/力反馈,案例重点说明伺服驱动、编码器和制动器接口,帮助同类设备项目核对装联输入、测试责任和询价资料。
项目概况
该机器人直线关节板卡主要驱动直线执行机构并采集位置/力反馈,案例重点说明伺服驱动、编码器和制动器接口,帮助同类设备项目核对装联输入、测试责任和询价资料。
项目配置
| 配置项 | 当前案例信息 | 对同类项目的影响 |
|---|---|---|
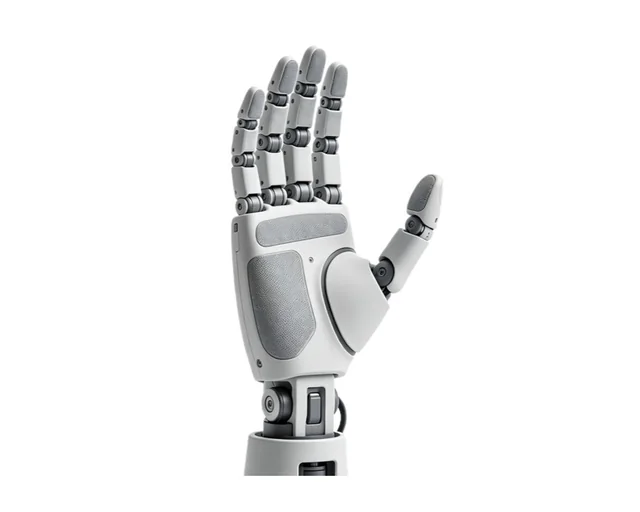
| 终端设备 | 机器人直线关节 | 决定接口、供电和测试任务 |
| 板卡任务 | 主控、驱动、位置/力传感、制动和通信接口 | 决定器件、连接和装配检查重点 |
| 物料范围 | 按批准BOM与AVL核对 | 决定来料加工或代工代料边界 |
| 装联范围 | SMT、DIP及板级装配按项目资料执行 | 决定坐标、装配图和工艺输入 |
| 测试范围 | 驱动信号、编码器、制动器和通信按客户治具确认 | 决定程序、治具、步骤和判据 |
| 客户地域 | 按项目资料确认 | 用于采购沟通,不作为项目发生地 |
工程决策
实施过程
测试与边界
可参考机器人直线关节的板卡任务、接口组成和伺服驱动、编码器和制动器接口。
需提交程序版本、测试步骤、治具接口、判据、数量、包装和收货要求。整机性能、认证和现场效果以对应项目验证资料为准。
继续评估
提交Gerber、BOM、坐标、装配图、程序、测试要求、数量、版本和收货城市,确认来料加工或代工代料范围。